Kembali ke profil anggota
Nadila Maghfirah

Profil Anggota

Nadila Maghfirah

Jenjang Pendidikan
Doctoral (PhD)
Kampus
Prefectural University of Hiroshima
Jurusan
Department Biological System Sciences
Periode Studi
2026-sekarang
Fakultas
Graduate School of Comprehensive Scientific Research
Program Studi
Environmental Science Course

Informasi Tesis/Disertasi

Judul Disertasi / Tesis / Tugas Akhir

Controller Design for T-S Fuzzy Models Using Piecewise Lyapunov Functions Based on Filippov Systems

Fokus Penelitian

Penelitian ini membahas cara membuat sistem kontrol dengan Takagi-Sugeno (T-S) fuzzy model untuk mengatur perilaku sistem yang rumit dan berubah-ubah, seperti mesin, robot, atau proses otomatis, agar sistem tetap stabil dan menghasilkan control input yang halus. Ide utamanya adalah membagi kondisi sistem ke beberapa bagian kecil dengan piecewise quadratic Lyapunov function (PQLF), lalu memberikan aturan kontrol yang paling cocok untuk tiap bagian menggunakan Linear Matrix Inequality (LMI) agar sistem tetap stabil dan bergerak dengan halus. Tantangan terbesarnya ada di batas antarbagian, karena di sana sistem bisa berubah mendadak; karena itu, penelitian ini juga menambahkan cara khusus menggunakan Filippov framework dan neighborhood-based smoothing mechanism agar perpindahan antarbagian tetap aman, tidak tersendat, dan tidak menimbulkan getaran kontrol yang berlebihan.
Capaian Akademik dan Non Akademik

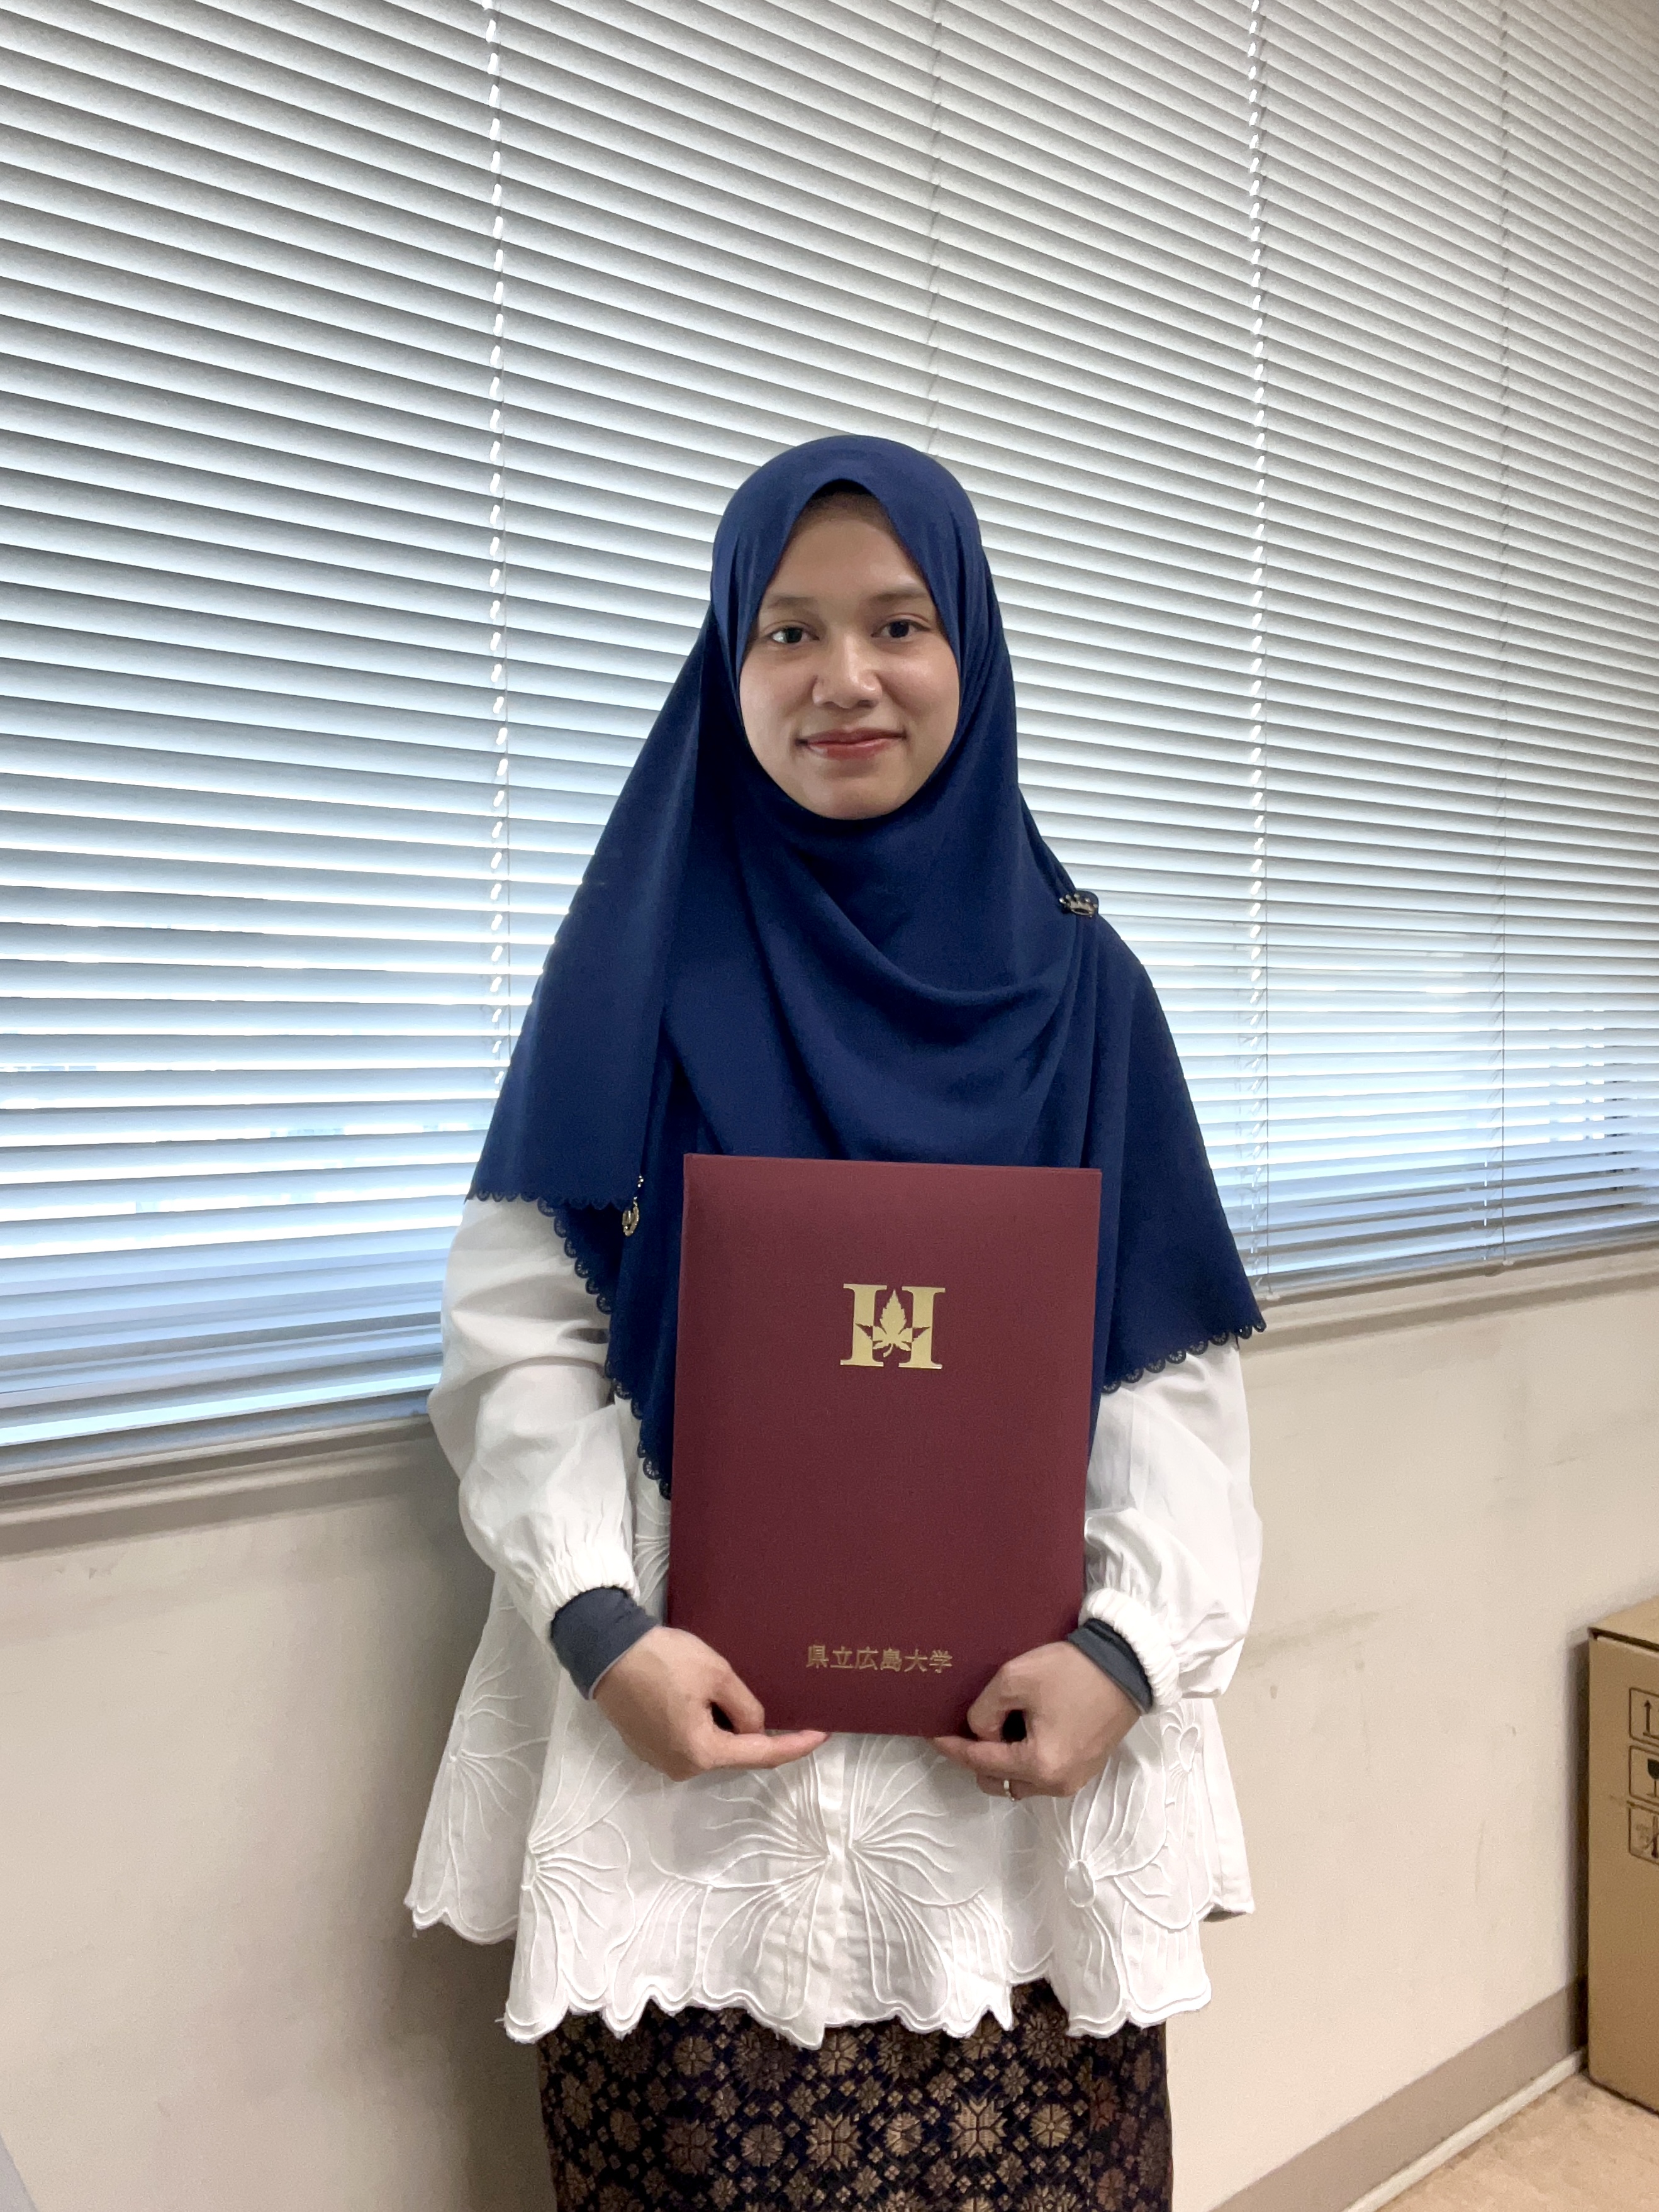
IICAIET 2026 Best Student Paper Award Reiwa 8 Prefectural University of Hiroshima Student Awards: Commendation for active involvement in academic research activities.

Riwayat Publikasi/Konferensi/Exchange/Internship atau sejenisnya

Riwayat Publikasi/Konferensi/Exchange/Internship atau sejenisnya 1

2026 IEEE International Conference on Artificial Intelligence in Engineering and Technology (IICAIET)

An Affine Takagi-Sugeno Fuzzy Systems Design Under Piecewise Lyapunov Functions

Sabah International Convention Centre, Jalan Tun Fuad Stephen, Kota Kinabalu, West Coast Division, Sabah, 88400, MalaysiaTahun 2026

Riwayat Publikasi/Konferensi/Exchange/Internship atau sejenisnya 2

International Conference on Robotics, Control, and Automation Engineering (RCAE)

Piecewise Lyapunov Function-Based Controller for T-S Fuzzy Models with Trapezoidal and Step Membership Functions

Xi'an, Shaanxi, ChinaTahun 2025

Publikasi

Publikasi 1

Further Results on Controller Design Based on The Takagi–Sugeno Fuzzy Model Using Piecewise Lyapunov Functions

International Journal of Fuzzy Systems

Taiwan Fuzzy Systems Association (TFSA)

Publikasi 2

Piecewise Lyapunov Functions-Based Controller for T-S Fuzzy Models with Trapezoidal and Step Membership Functions

2025 8th International Conference on Robotics, Control and Automation Engineering (RCAE)

IEEE

DOI

Publikasi 3

Design of Networked Control Systems Incorporating Event‐Triggered Control Schemes with Consideration for Time Delays

IEEJ Transactions on Electrical and Electronic Engineering

Wiley

DOI